

URWIS przeszedł pierwsze testy na otwartym akwenie. Studencki dron ratowniczy z PG coraz bliżej wody
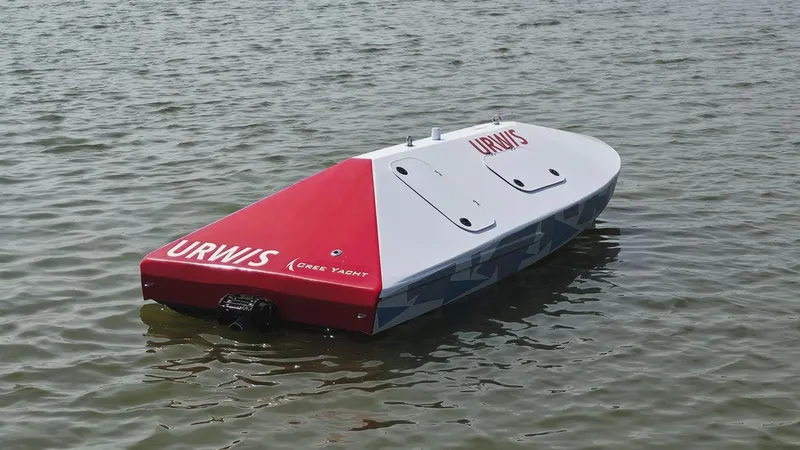
Bezzałogowa jednostka nawodna URWIS, rozwijana przez studentów Politechniki Gdańskiej z myślą o wsparciu ratowników wodnych, po raz pierwszy wyszła poza basen modelowy. 17 lipca zespół przeprowadził próby na Jeziorze Kałębie w Osieku.
W skrócie
Bezzałogowa jednostka nawodna URWIS, budowana przez studentów Politechniki Gdańskiej, przeszła 17 lipca pierwsze testy na otwartej wodzie, na Jeziorze Kałębie w Osieku. Podczas prób sprawdzono szczelność kadłuba, pracę napędu, zwrotność oraz zdalne sterowanie przez sieć GSM. Twórcy URWIS-a, Maksym Domkowski, Julian Baron i Łukasz Gede-Niewiadomski, planują mocniejszy napęd, montaż kamery, system autonomiczny oraz holowaną tratwę ratunkową. Projekt powstaje w programie Uczelnie Przyszłości Narodowego Centrum Badań i Rozwoju, w którym zespoły mogą otrzymać do 20 tysięcy złotych.
Z basenu modelowego na jezioro
Testy na Kałębiu były pierwszym sprawdzianem konstrukcji w warunkach rzeczywistych. Do tej pory zespół weryfikował szczelność, zanurzenie i stateczność kadłuba w basenie modelowym Politechniki Gdańskiej. Na otwartej wodzie studenci sprawdzili szczelność konstrukcji, pracę napędu, zwrotność oraz działanie systemu zdalnego sterowania. Jednostka poruszała się po akwenie, wykonywała zwroty i reagowała na komendy operatorów.
- Pierwsze testy możemy uznać za sukces. Jednostka pływa i skręca, a po dzisiejszych próbach mamy wiele wniosków dotyczących kolejnych zmian - mówi Maksym Domkowski, jeden z twórców URWIS-a.
Próby wskazały też obszary wymagające dopracowania. W planach jest m.in. zastosowanie mocniejszego napędu oraz montaż kamery, która ułatwi operatorowi obserwację trasy i precyzyjne prowadzenie jednostki.
Sterowanie przez GSM, docelowo autonomia
URWIS jest obecnie sterowany za pośrednictwem sieci GSM, z poziomu autorskiej aplikacji przygotowanej przez studentów. Docelowa koncepcja zakłada jednak znacznie więcej: jednostka ma samodzielnie dopływać do wyznaczonego punktu i omijać przeszkody, a w końcowej fazie akcji przechodzić pod kontrolę ratownika. Zespół planuje również wyposażenie drona w holowaną tratwę ratunkową, na którą będzie mogła przedostać się osoba oczekująca na pomoc.
Takie podejście wpisuje się w szerszy trend obserwowany w ratownictwie wodnym, gdzie bezzałogowe jednostki nawodne skracają czas dotarcia do poszkodowanego i ograniczają ryzyko po stronie ratownika, który do wody wchodzi dopiero wtedy, gdy jest to konieczne.
Studencki projekt z finansowaniem NCBR
Za projektem stoją Maksym Domkowski, Julian Baron i Łukasz Gede-Niewiadomski, studenci Wydziału Inżynierii Mechanicznej i Okrętownictwa PG. Prace nad URWIS-em trwają od ponad pół roku.
Jednostka powstaje w ramach projektu Uczelnie Przyszłości, realizowanego pod kierownictwem Narodowego Centrum Badań i Rozwoju i finansowanego ze środków programu Fundusze Europejskie dla Rozwoju Społecznego, a koordynowanego przez Biuro Młodych Naukowców Politechniki Gdańskiej. Program pozwala studentom rozwijać autorskie pomysły przy wsparciu mentorów, specjalistycznych mikrokursów i indywidualnej organizacji kształcenia. Zespoły mogą otrzymać do 20 tys. zł na realizację swoich przedsięwzięć.
W najbliższych miesiącach twórcy URWIS-a skupią się na systemie autonomicznego sterowania, wymianie części komponentów oraz kolejnych testach jednostki na wodzie.
Źródło: Gazeta Morska · Opracowanie: Michał Iwański
Artykuły powiązane
 Bezpieczeństwo i ratownictwo Mistral zwodowany w Finlandii. Nowa jednostka ratownicza SAR-2000 trafi do Łeby
 Bezpieczeństwo i ratownictwo Islandzka straż przybrzeżna i policja z wizytą w Morskim Oddziale Straży Granicznej
 Bezpieczeństwo i ratownictwo Nocna ewakuacja medyczna 100 km od Władysławowa. Śmigłowiec W-3WARM zabrał mężczyznę z platformy
 Marynarka wojenna i obronność Wiele bander, jeden szyk. Zespół NATO SNMG2 otworzył ćwiczenia Mare Aperto 2026
 Bezpieczeństwo i ratownictwo Pięć latarniowców, potem beton i słońce. Latarnia Grundkallen świeci statkom od 1862 roku
 Edukacja 254 osoby, fantomy i tratwy ratunkowe. Politechnika Morska w Szczecinie znów biła rekord w resuscytacji
Komentarze (0)
Dyskusja jest moderowana przez redakcję: komentarz pojawia się po sprawdzeniu. Adres e-mail nie jest publikowany.
Nikt jeszcze nie skomentował tego tekstu.